RatBot
Une plateforme robotique ouverte, du matériel aux systèmes multi‑robots autonomes.
Une plateforme open source pour l’enseignement et la recherche : électronique, systèmes embarqués, ROS 2, navigation autonome, coordination multi‑robots et planification de missions.
RatBot est né au LISV d’un besoin simple : une flotte de robots identiques, entièrement maîtrisés, pour la recherche et l’enseignement. Électronique, firmware temps réel et ROS 2 sont conçus ici, documentés et mesurés.
Capacités
Le robot en action
Ce que le robot fait seul, montré plutôt que décrit.
01
Exploration autonome
Posé dans un lieu inconnu, le robot choisit seul où aller : il se dirige vers les bords de ce qu’il n’a pas encore vu et les cartographie au lidar, pièce après pièce.
En simulation, sur l’étage du laboratoire : 95 % du plan couvert (médiane sur huit passages).
Exploration de l’étage du laboratoire en simulation, sur un passage : 97 % du plan en 49 minutes simulées (accéléré 60 fois). 02
Navigation
Sur une carte enregistrée, on donne une destination au robot : il calcule son chemin, le suit et contourne les obstacles qu’il rencontre (Nav2).
Pourquoi
Pourquoi un robot de plus ?
Au laboratoire, aucun robot du commerce ne répondait à la fois à nos quatre besoins.
Une flotte, pas un robot
La recherche multi-robots demande plusieurs machines identiques, que l’on peut réparer et reproduire, pas un robot de vitrine.
Rien de fermé
Les plateformes du commerce s’arrêtent souvent à l’interface ROS, avec une boîte noire dessous. Ici, chaque couche s’ouvre, de la carte au logiciel.
Savoir d’où viennent les chiffres
Une expérience ne vaut que ce que valent ses mesures : odométrie, horloge et sécurités sont conçues, vérifiées et documentées.
Un fil conducteur pour enseigner
Électronique, temps réel, ROS 2, navigation : le même robot peut accompagner un cours d’un bout à l’autre.
Le robot
Ce que nous avons construit
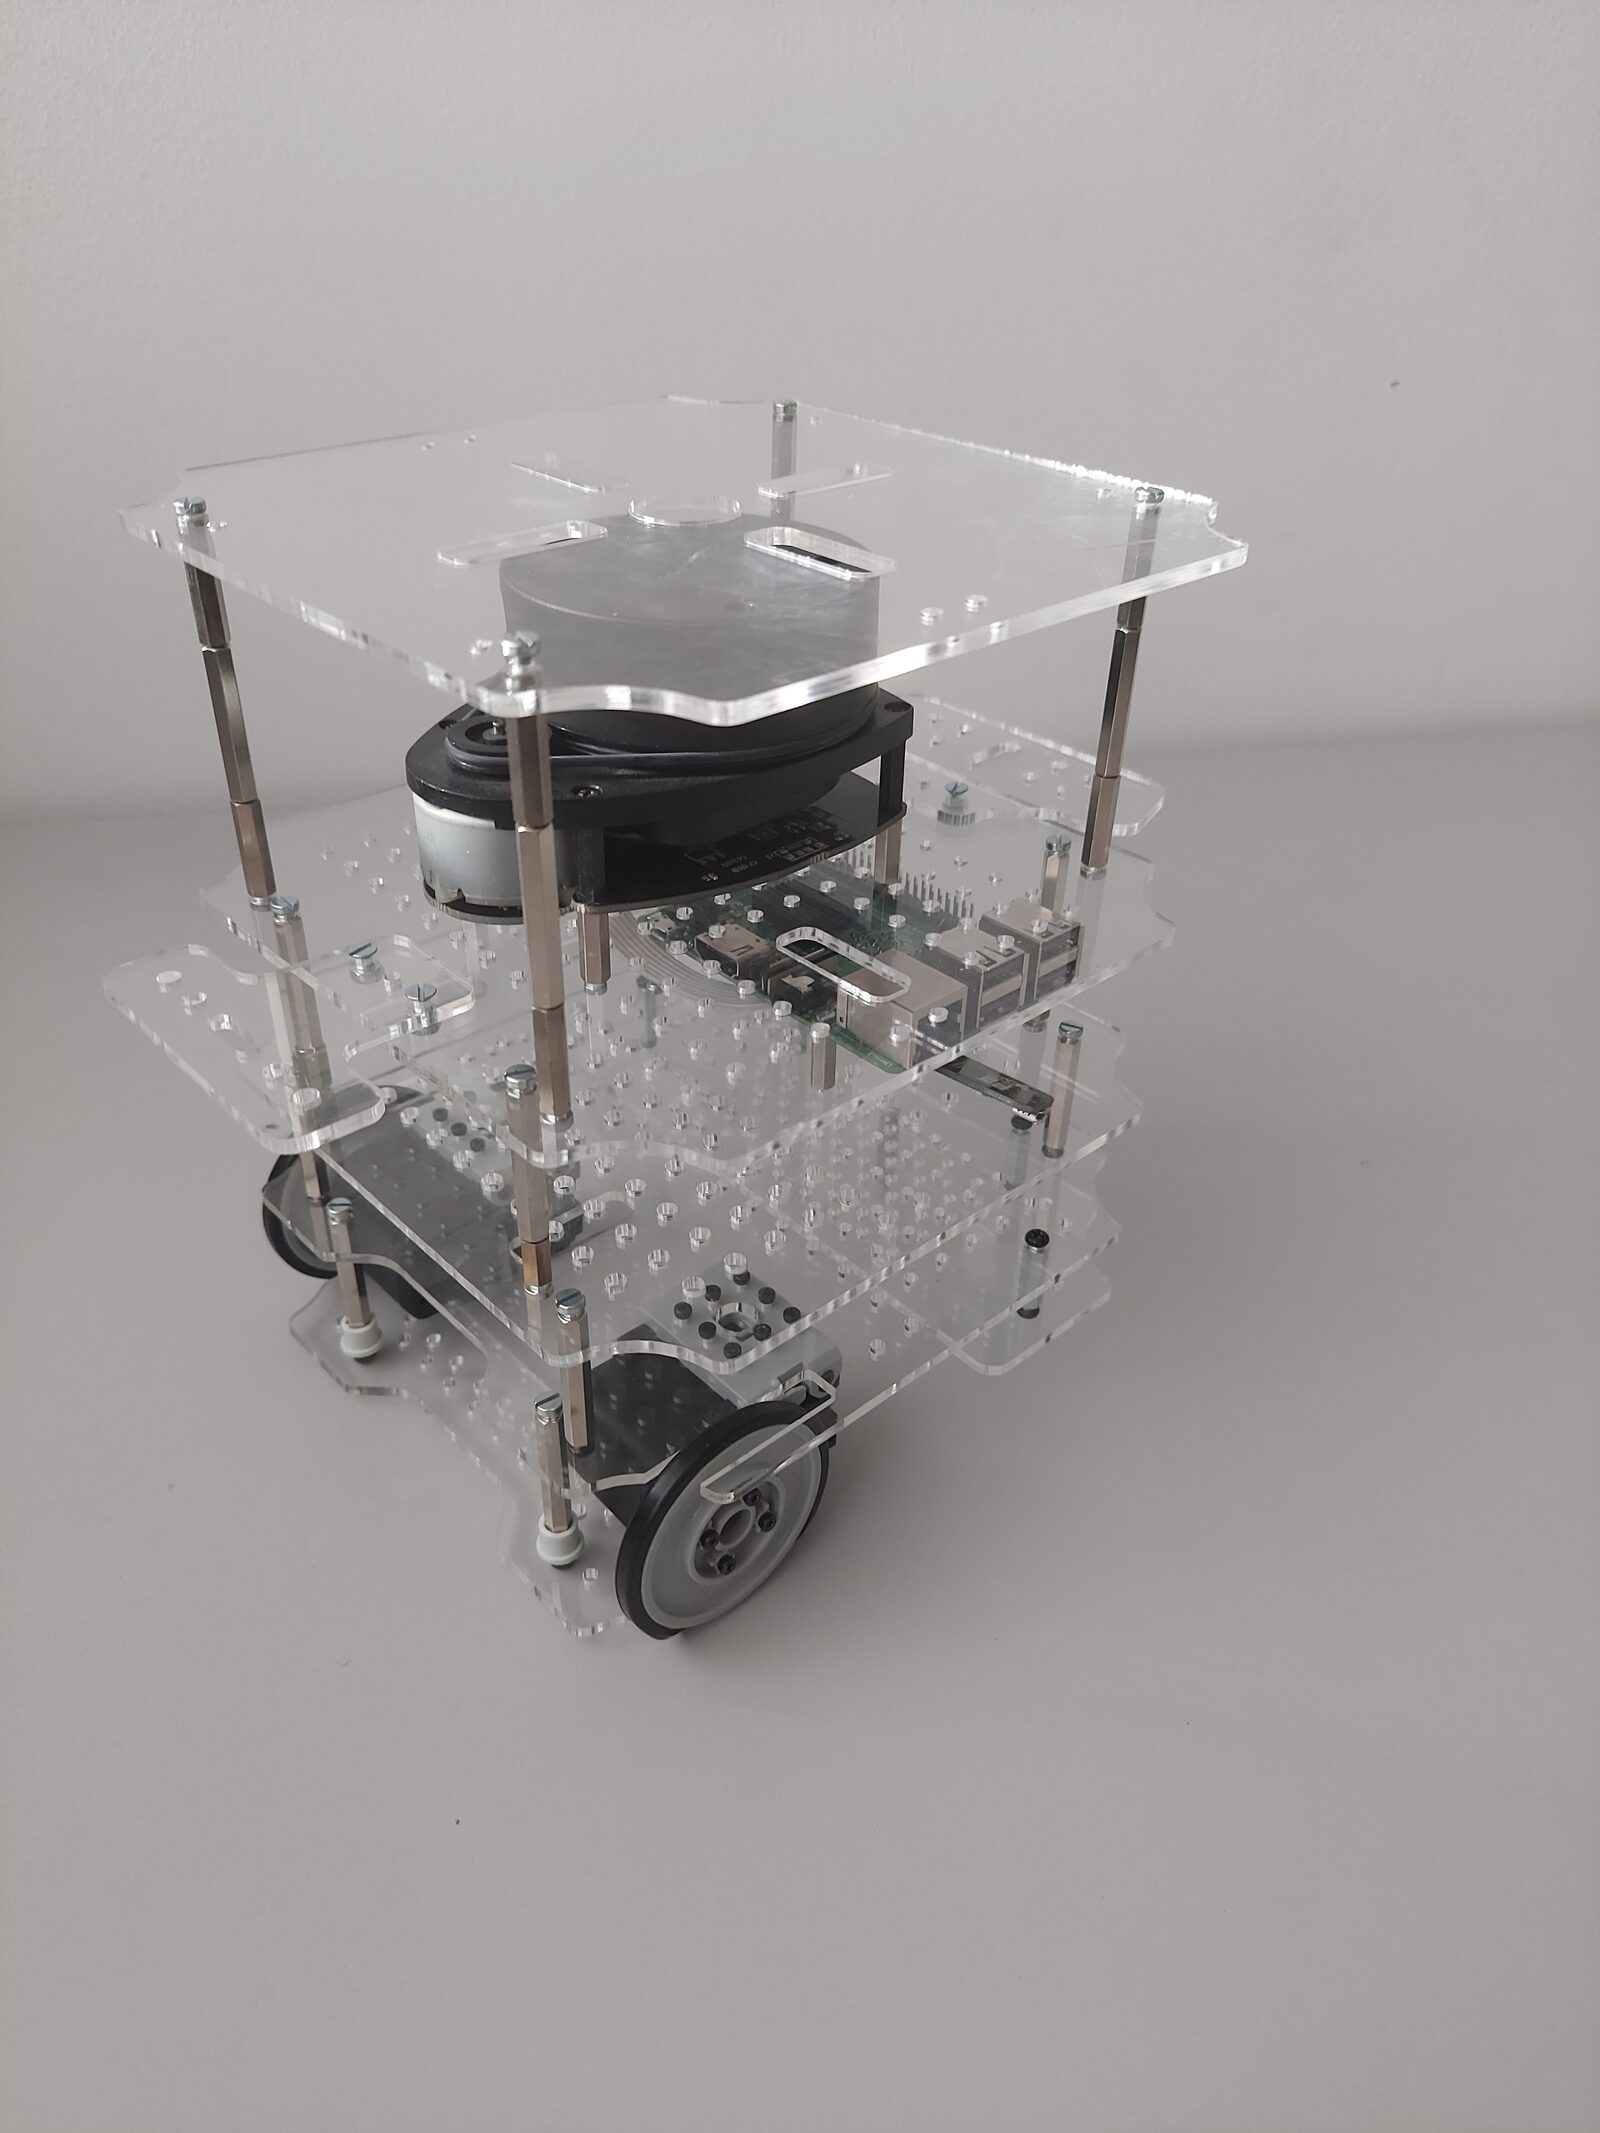
Un petit robot différentiel, construit autour d’une carte électronique conçue au laboratoire.
À l’intérieur
- Une base différentielle mue par deux servomoteurs Dynamixel AX-18A
- Une carte maison autour d’un STM32H750 : traction, sécurité et capteurs
- Un lidar RPLidar A1 et une centrale inertielle
- Un capteur de distance à temps de vol 8 × 8 à l’avant, pour les obstacles bas
- Un firmware temps réel avec FreeRTOS et micro-ROS
- Un Raspberry Pi 4 exécutant ROS 2 Humble
- Un écran OLED, une LED RGB, un buzzer et des boutons
Ce qu’il sait faire aujourd’hui
- Cartographie au lidar (SLAM), une carte par robot
- Navigation autonome (Nav2) avec évitement d’obstacles
- Exploration autonome d’un espace inconnu
- Odométrie calculée par la carte, fusionnée avec le gyroscope (EKF)
- Sécurité inertielle : arrêt en cas de renversement, blocage, patinage ou choc
- Arrêt d’urgence sur le robot, arrêt du parc depuis la manette
- Une seule manette pour quatre robots, ou le clavier
- Commandes de flotte : batterie, horloge, diagnostics, robots qui répondent
- Outils de calibration : odométrie (UMBmark), gyroscope, montage du lidar
- Simulation Gazebo jusqu’à quatre robots, avec les mêmes commandes
- Jusqu’à 19 robots sur un réseau, chacun dans son espace de noms
Le fabriquer
Chacun peut le fabriquer
RatBot n’est pas un produit à acheter : c’est un robot à construire, et tout ce qu’il faut pour qu’il fonctionne bien est fourni.
Des fichiers ouverts
Électronique (KiCad), pièces du châssis prêtes à découper, firmware et logiciels ROS 2, tout est publié : rien n’est retenu.
Une mise en service pas à pas
De la carte vierge au robot sur le réseau, une seule liste de contrôle, chaque étape expliquée et vérifiée.
Les outils de calibration fournis
Les paramètres que les plateformes donnent rarement — le rayon réel de chaque roue, l’entraxe effectif, l’échelle du gyroscope — se mesurent sur votre propre robot avec les outils fournis.
Architecture
Trois machines, un rôle chacune
Chaque niveau fait ce qu’il fait le mieux : le temps réel sur la carte, ROS 2 sur le robot, le calcul lourd sur le PC.
Le PC
Cartographie, navigation, RViz, simulation, et pilotage à la manette.
Le Raspberry Pi, sur le robot
ROS 2 : lidar, fusion des capteurs, chaîne de commande, signaux d’état. Il démarre seul à la mise sous tension.
La carte du robot (STM32H750)
FreeRTOS et micro-ROS : traction des servos, odométrie, sécurités, horloge et journal de bord, reliés au Raspberry Pi par une liaison série à 3 Mbaud.
Mesures
Mesuré, pas supposé
Chaque réglage du robot vient d’une mesure, consignée dans un cahier de labo. Quelques résultats sur le premier robot :
- −34 %Erreur systématique de l’odométrie après calibration UMBmark : de 86,7 à 57,6 mm sur un carré de 1,3 m.
- 2,3 cmErreur d’arrivée après un carré, odométrie fusionnée au gyroscope calibré (4,2 cm avec les roues seules).
- 0,8°Écart entre la rotation vue par le lidar et celle comptée par le robot, sur un virage de 90°.
- 1,007Échelle du gyroscope, mesurée puis corrigée : il comptait 1,007 tour pour un tour réel.
Galerie
En images
Le premier RatBot 
Deux robots en simulation, chacun avec son écran 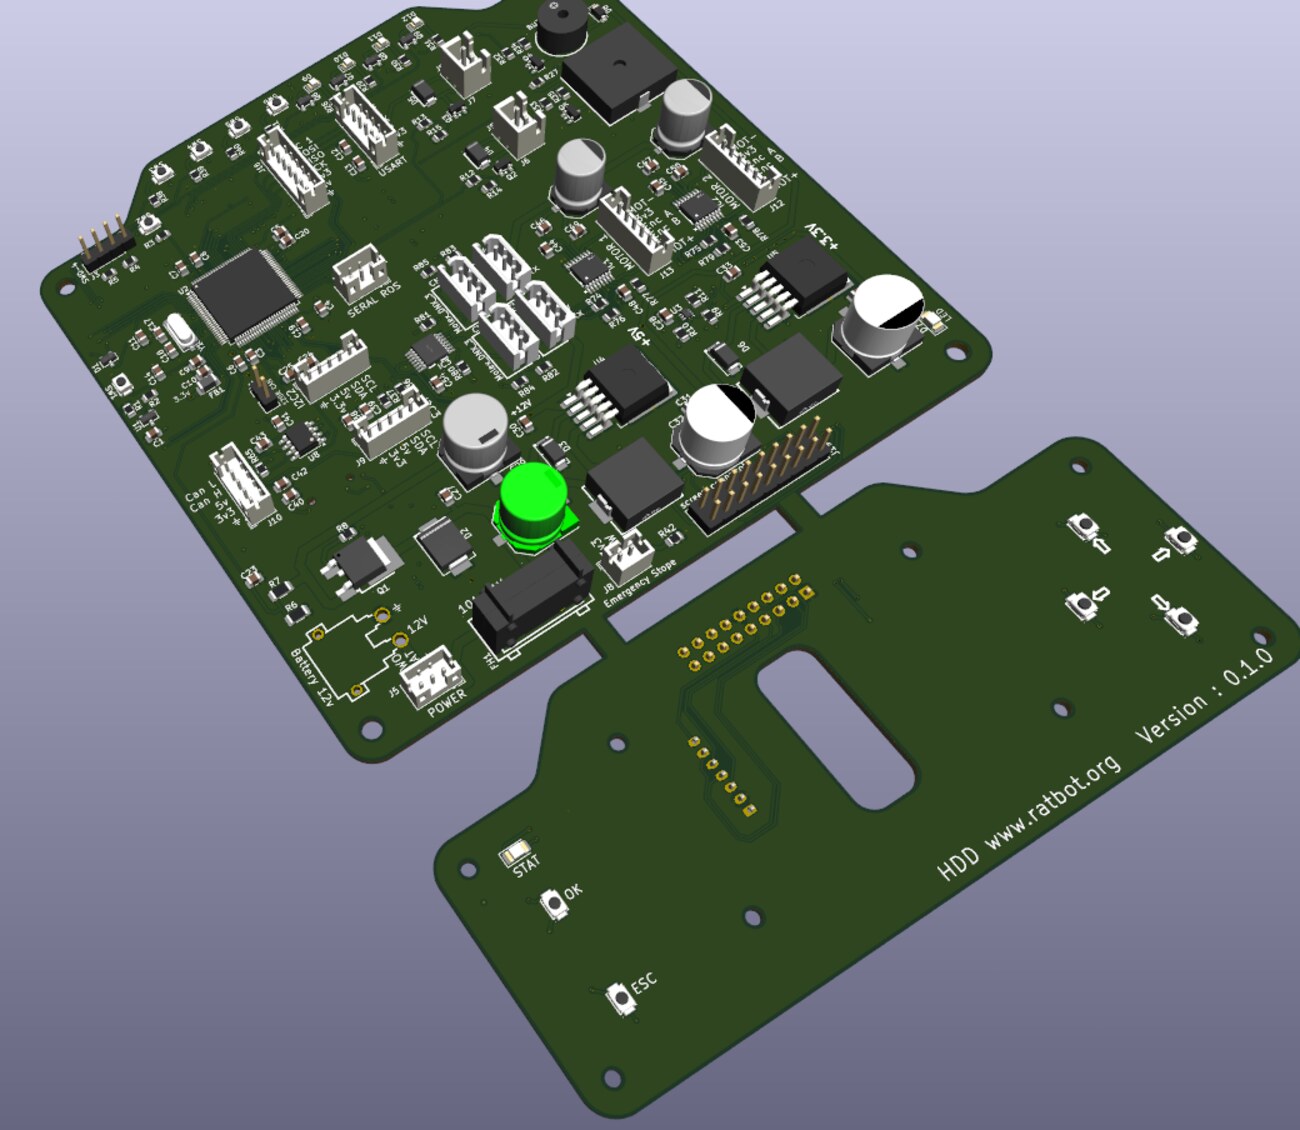
La carte du robot, conçue au laboratoire 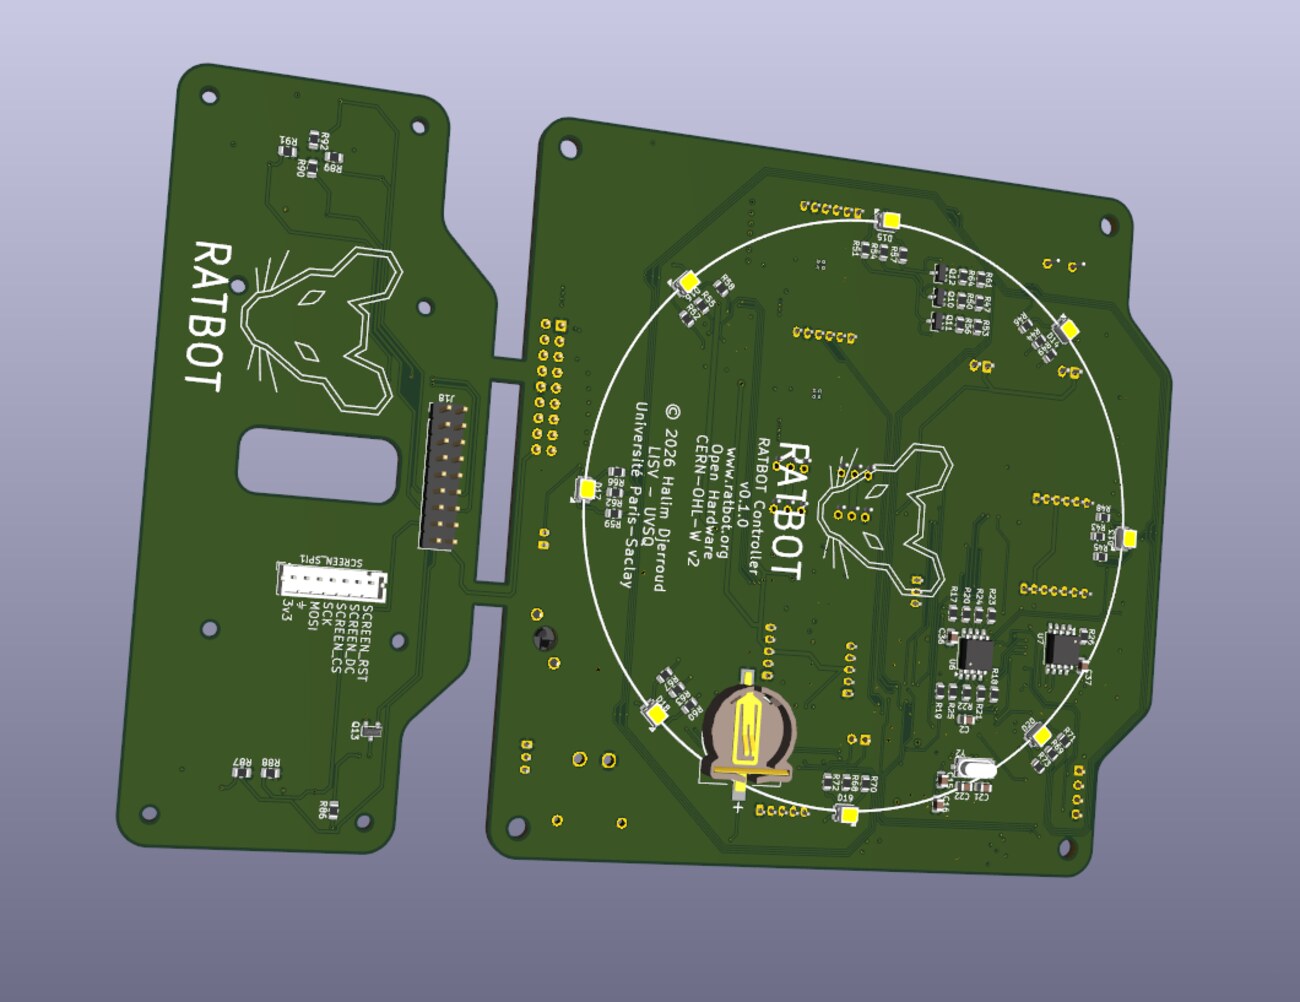
La carte, face arrière
Construire, comprendre et faire évoluer RatBot
Commencez par le guide utilisateur, plongez dans l’électronique, le firmware et les rouages de ROS 2, ou apprenez pas à pas avec les travaux pratiques : pour eux, la carte seule suffit, sans robot.